
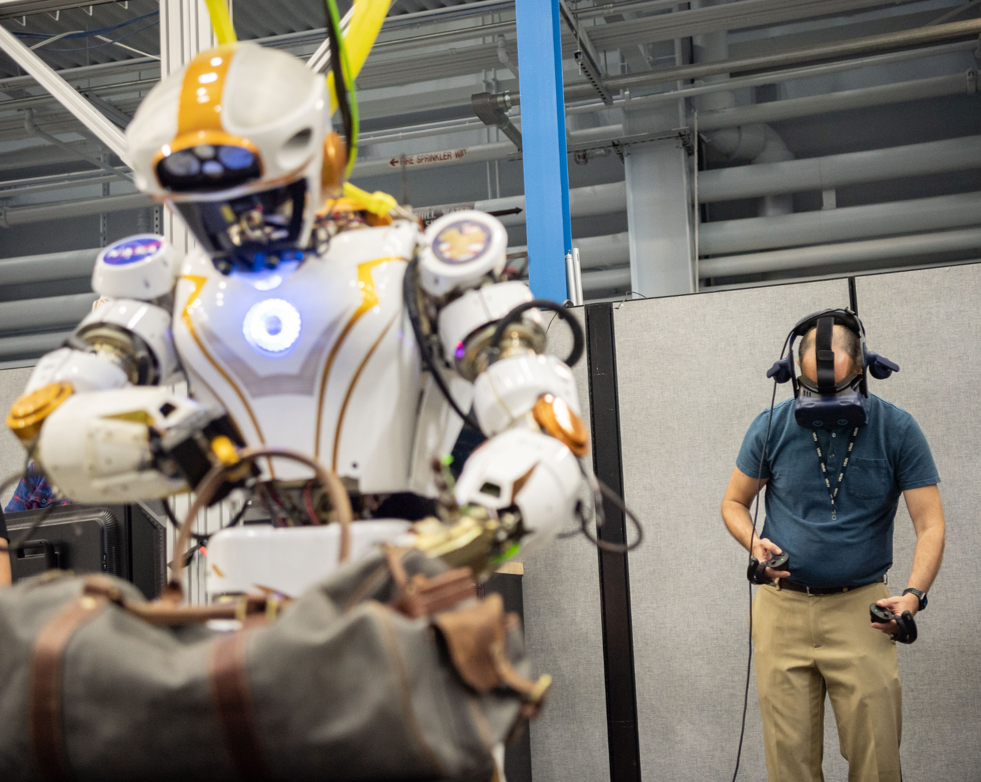
La exploración espacial ha dejado de ser un asunto exclusivo de astronautas para convertirse en un esfuerzo conjunto entre humanos y robots. En NASA Johnson Space Center, el equipo de Robótica Dexterous lidera una visión en la que los robots no reemplazan a los exploradores, sino que potencian su rendimiento, reducen riesgos y amplían las posibilidades de misiones más ambiciosas. Este enfoque de colaboración se apoya en plataformas robóticas avanzadas y en un ecosistema de pruebas y simulaciones que facilita la transición entre laboratorios y entornos operativos.
El valor de la robótica avanzada en la exploración espacial radica en su capacidad para realizar tareas repetitivas, peligrosas o de precisión milimétrica en condiciones extremas. Los robots dexterous, diseñados para reproducir la destreza de las manos humanas, pueden manipular herramientas, ensamblar estructuras y asistir a la tripulación en operaciones críticas. Shaun Azimi, líder del equipo, lo resume así: no se trata de sustituir al personal, sino de hacer la exploración más segura y sostenible al incorporar robots altamente capaces, confiables y confiables en entornos hostiles. Si podemos enviar robots más capaces, la misión humana se vuelve más eficiente y segura.
El equipo, compuesto por 16 ingenieros, opera dentro de la Robotic System Technology Branch y mantiene una interconexión entre proyectos de destreza y movilidad, con experiencia que abarca desde la electrónica y la mecánica hasta el desarrollo de software para simulaciones y análisis. Este trasfondo multidisciplinar ha permitido que proyectos históricos como Robonaut 2 y Valkyrie sirvan como cimientos para las capacidades actuales del equipo, que continúa construyendo sobre ese legado y explorando nuevas fronteras.
Entre las infraestructuras que facilitan esta labor destaca iMETRO (Integrated Mobile Evaluation Testbed for Robotics Operations). Este laboratorio, ubicado en Johnson, está disponible para programas de la NASA y para socios externos, y su objetivo es adaptar tecnologías robóticas terrestres para aplicaciones de exploración supervisada por humanos, como logística, mantenimiento e investigación científica. iMETRO reúne software de código abierto, activos de simulación y maquetas de vehículos espaciales y hábitats, además de robots domésticos y un terreno de pruebas exterior. Esta combinación de entornos digitales y físicos ofrece a los usuarios la libertad de evaluar un sistema completo o componentes específicos.
Según Azimi, iMETRO elimina la conjetura de las colaboraciones externas. “Muestra las tareas que realmente deben hacerse, de modo que no haya que especular”, afirma. Además, facilita la conversación entre quienes desarrollan las tecnologías robóticas (hardware y/o software) y quienes diseñan hábitats o rovers para la superficie lunar. Este enfoque promueve el aprendizaje cruzado: los proveedores de tecnología comprenden mejor el entorno de hábitat, mientras que los diseñadores de hábitats entienden las características necesarias para interactuar eficazmente con un robot. No se trata de un cambio radical en la interfaz, sino de adaptar detalles como manijas, iluminación y ergonomía para facilitar la interacción entre humanos y máquinas.
Un ejemplo concreto de este intercambio lo ofrece PickNik Inc., que utilizó iMETRO para probar software capaz de que un brazo robótico reconozca una escotilla de nave y ejecute acciones como girar una manija, agarrar un asa y abrir la puerta para transferir carga entre la escotilla y un contenedor. Además, iMETRO ha respaldado el desarrollo de software para un brazo robótico comercial y una cámara para inspeccionar y mantener un equipo de almacenamiento en frío similar a los que se encuentran en la Estación Espacial.
Otro componente crucial es la colaboración entre agencias y socios externos en iniciativas de investigación y demostración. La plataforma también facilita la prueba de conceptos para misiones futuras a Marte y, a corto plazo, para una presencia humana sostenida en la Luna. El equipo de Dexterous Robotics mantiene líneas de trabajo que incluyen mecatrónica y software, con una cultura de aprendizaje que se beneficia de las experiencias previas en Robonaut 2 y Valkyrie, así como de colaboraciones industriales y otros socios que enfrentan retos similares en entornos peligrosos y tareas complejas.
La visión de Johnson Space Center para el futuro va más allá de la exploración en sí: se centra en el diseño de entornos humanos que coexisten con la robótica, y en qué capacidades deben incorporar las tecnologías para apoyar esas interacciones. La experiencia acumulada allí podría también abrir puertas para misiones de exploración a Marte, donde la cooperación hombre-máquina podría marcar la diferencia entre el éxito y el fracaso.
En resumen, la sinergia entre humanos y robots en la exploración espacial no pretende desplazar a la tripulación, sino ampliar sus capacidades y ampliar el radio de acción de las misiones. Proyectos como iMETRO y la trayectoria de la Dexterous Robotics Team demuestran que la clave está en construir sistemas que sean no solo potentes, sino también comprensibles, confiables y adaptables a los hábitats humanos del mañana. Este enfoque, centrado en la colaboración y la transferencia de conocimiento, promete convertir la cooperación entre personas y máquinas en una ventaja estratégica para la exploración del cosmos.
Explora más sobre estas iniciativas y cómo NASA está conectando tecnologías terrestres con misiones espaciales en las secciones de proyectos relacionados y casos de uso, donde la innovación robótica se traduce en operaciones más seguras y eficientes para la exploración humana del espacio.
from Technology – NASA https://ift.tt/1asPy48
via IFTTT

