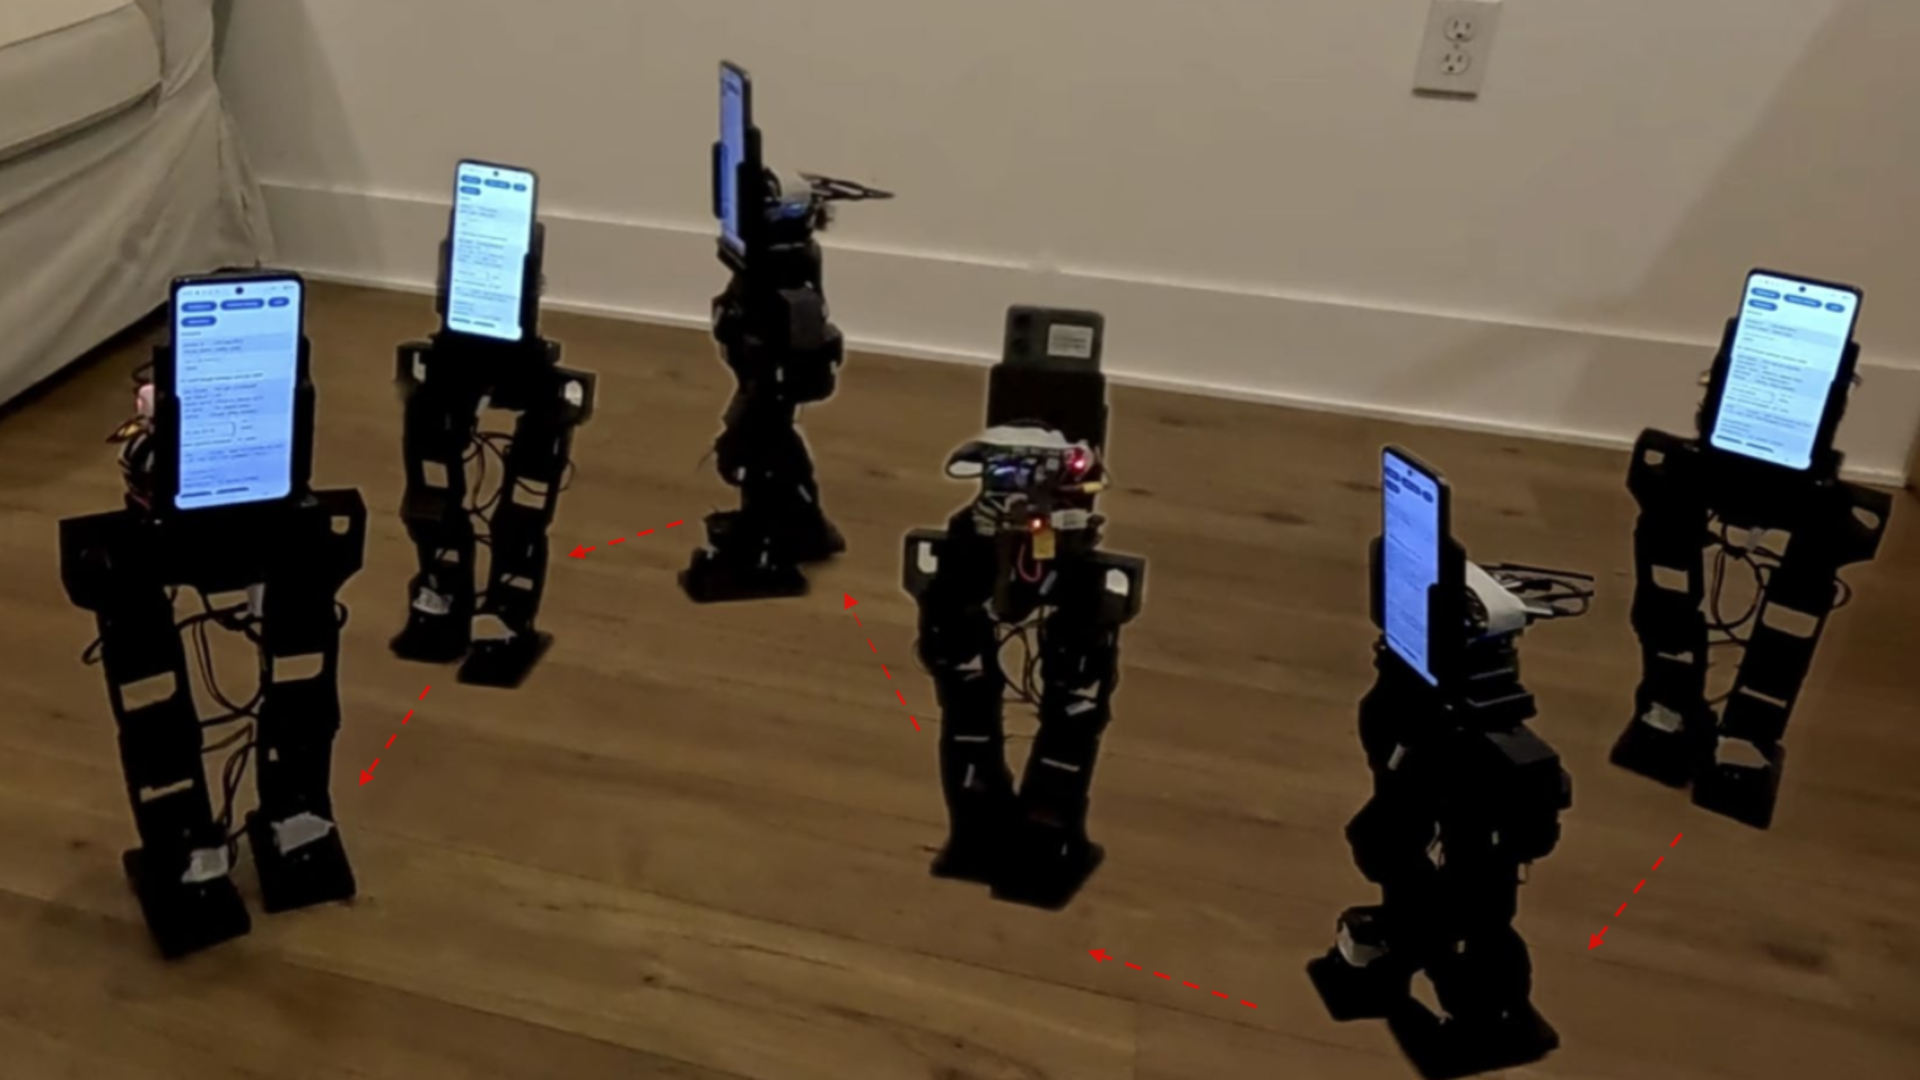
En un esfuerzo por democratizar la investigación en robótica humanoide, un equipo de la Universidad de California, Los Ángeles (UCLA) ha desarrollado PhoneBot, un robot humanoide compacto que reusa teléfonos inteligentes económicos para funciones de sensado y computación. Este enfoque permite reducir de manera significativa los costos de hardware sin sacrificar las capacidades fundamentales necesarias para interacción, percepción y locomoción.
El prototipo de PhoneBot alcanza una altura de 483 mm y un peso aproximado de 1.8 kg, operando con 13 servomotores que controlan las piernas y la torsión del torso durante la marcha. Una característica clave es la delegación de tareas de visión y cálculo a los smartphones, en lugar de depender de cámaras, sensores inerciales y unidades de procesamiento dedicadas más costosas. El teléfono proporciona la visión por medio de su cámara y un sensor inercial integrado para obtener información de movimiento, lo que ayuda al robot a mantener el equilibrio y a ejecutar movimientos de marcha previamente aprendidos.
Un ordenador separado dentro del propio robot gestiona las comunicaciones de los actuadores, recibiendo comandos inalámbricos desde el teléfono a través de Wi‑Fi y traduciendo estas instrucciones en movimientos de las articulaciones. El diseño incluye seis joints actuados por pierna (caderas, rodillas y tobillos) y un joint adicional que rota el torso y sostiene el teléfono. Este arreglo permite que la cámara se oriente hacia las personas sin necesidad de que el robot rote todo su cuerpo, favoreciendo tareas de seguimiento y otras interacciones basadas en la percepción.
Para las pruebas, los investigadores emplearon cuatro teléfonos Android, entre ellos un Honor 9 de 2017 y tres dispositivos económicos con costos aproximados entre 50 y 80 dólares. Todos los dispositivos soportaron las funciones centrales de la aplicación: sensado de movimiento, control de marcha, detección visual e interacción humana, aunque ciertos rasgos variaron según el modelo. La aplicación ejecuta políticas de locomoción a través de TensorFlow Lite, y la cámara del teléfono respalda la detección de personas y la estimación de pose, entre otras funciones de percepción.
El equipo entrenó el controlador de marcha de PhoneBot mediante aprendizaje por refuerzo en simulación, premiando movimientos deseables y penalizando posturas inestables o sobrecarga de los motores. Las primeras pruebas mostraron patrones de marcha desiguales, con una dependencia excesiva de una pierna, lo que llevó a incorporar muestras de entrenamiento espejadas. Este método enseña al controlador movimientos correspondientes a los lados izquierdo y derecho, mejorando la simetría de la zancada sin añadir pasos adicionales de simulación física.
En cinco ejecuciones de entrenamiento independientes, el aprendizaje espejado redujo el error de simetría de ángulo de articulación de 0.254 radianes a 0.003 radianes durante evaluaciones posteriores. También se observó una reducción en el desequilibrio de torque entre izquierda y derecha (de 0.205 a 0.034) y una disminución en el desequilibrio de potencia mecánica (de 0.339 a 0.040).
Las demostraciones físicas incluyeron caminar, recuperar el equilibrio desde una posición face-down y dirigir la cámara del teléfono hacia personas sin necesidad de girar continuamente los pies del robot. Aun así, PhoneBot presenta limitaciones propias de sus servos de baja potencia, que restringen la carga que puede transportar y las dinámicas de movimiento que puede realizar de forma confiable. Actualmente, el controlador de marcha se entrenó en terreno llano y el sistema no cuenta con brazos para manipular objetos, lo que deja pendientes las pruebas en terrenos irregulares.
Este proyecto es abierto y reproducible, permitiendo a otros investigadores modificar componentes y explorar la robótica basada en smartphones. La investigación se encuentra publicada en arXiv, un repositorio en línea donde los científicos comparten trabajos previos a la publicación revisada por pares.
En resumen, PhoneBot ilustra cómo la combinación de hardware económico y software avanzado puede acercar la investigación en robótica humanoide a un público más amplio, reduciendo costos sin sacrificar capacidades centrales de visión, sensado y control de locomoción.
from Latest from TechRadar https://ift.tt/IAvgpE0
via IFTTT IA

