
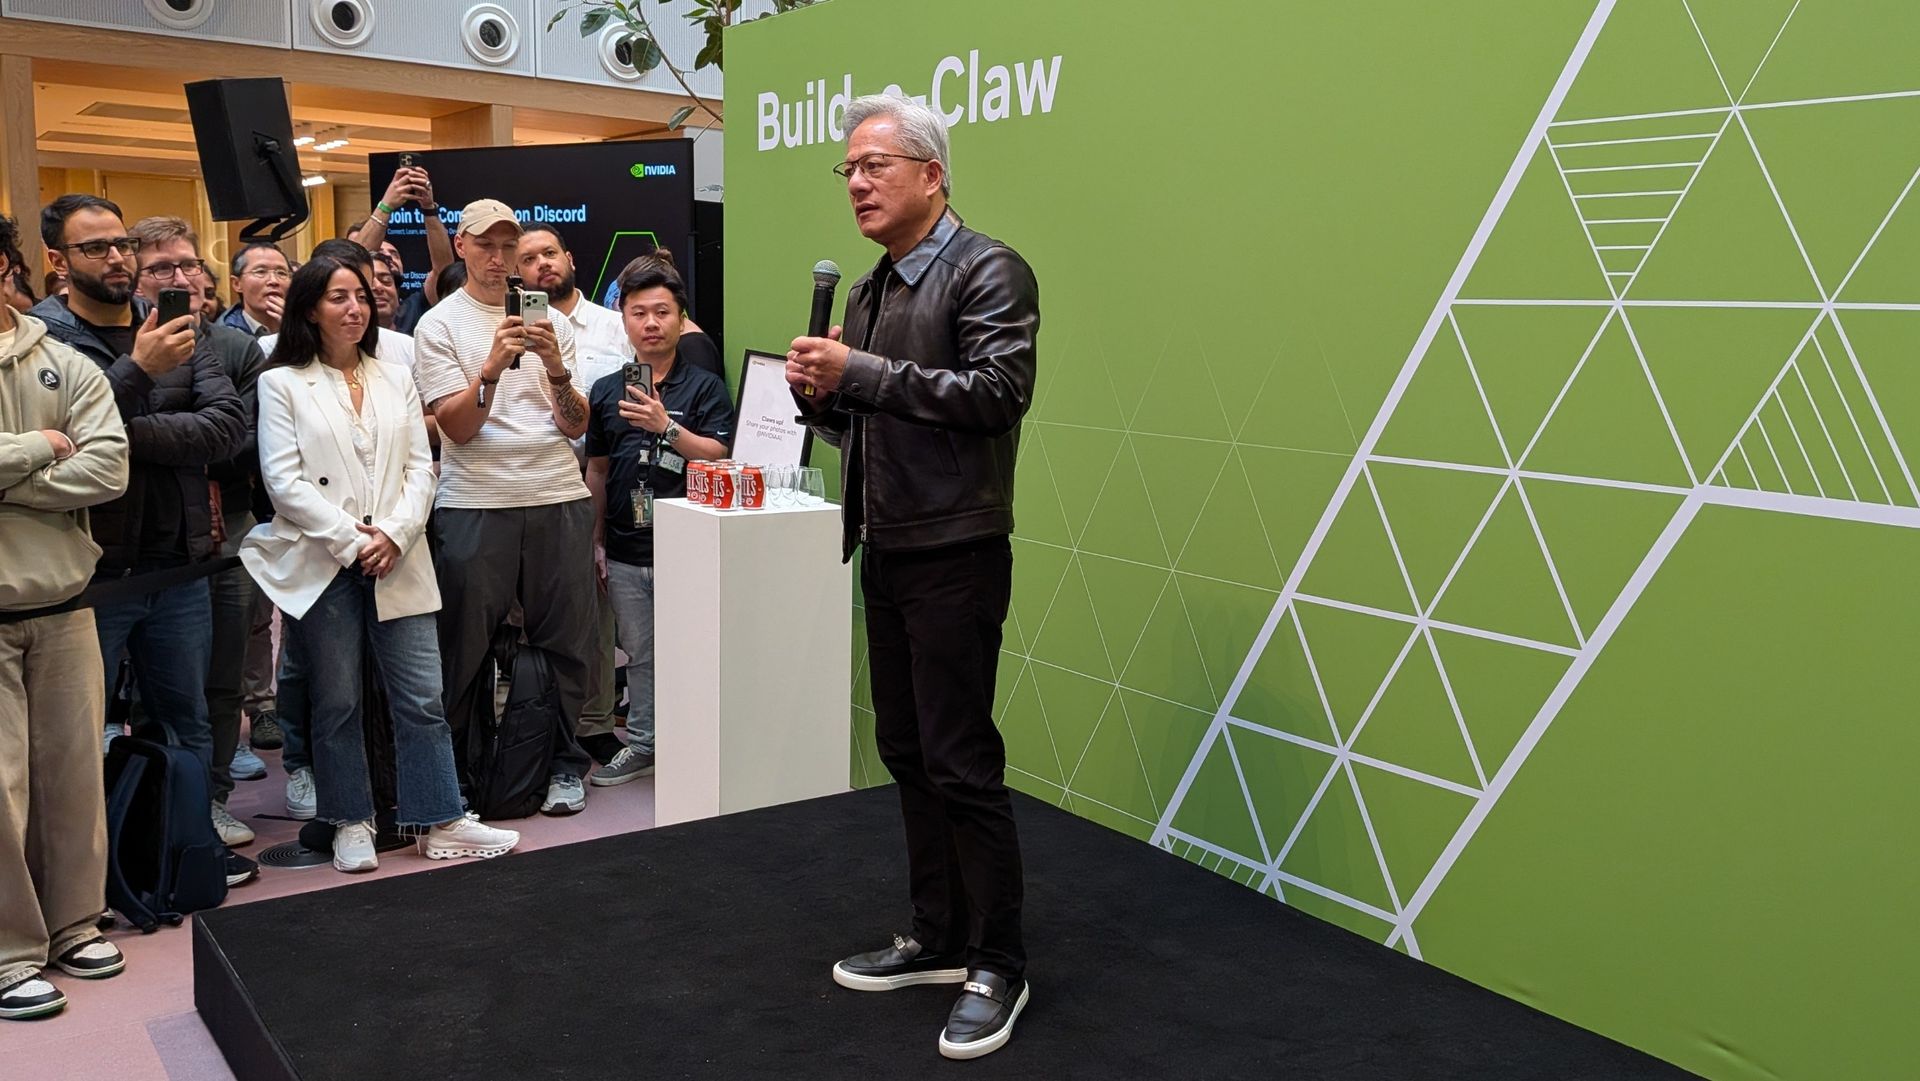
La visión de Jensen Huang, CEO de Nvidia, sobre OpenClaw y su papel en la futura tecnología adquiere especial relevancia cuando se aplica al campo de la robótica. En un evento celebrado en Londres, Huang presentó cómo OpenClaw y los agentes de IA pueden acelerar avances significativos en distintas industrias, con un énfasis particular en la robótica humanoide y la necesidad de establecer controles robustos para alcanzar su máximo potencial de forma segura.
Huang subrayó que la inteligencia artificial está dejando de ser una promesa para convertirse en una herramienta útil y tangible. Según sus palabras, ya se observan aplicaciones que van desde la codificación de software y la asistencia en marketing e investigación, hasta el apoyo a científicos en descubrimientos farmacéuticos y a ingenieros en la ejecución de experimentos. En este marco, los agentes impulsados por IA están presentes en múltiples escenarios, abriendo la puerta a innovaciones aceleradas.
Durante la demostración, Huang destacó un robot desarrollado por el socio de Nvidia, Humanoid, como ejemplo de un primer “agente creíble” que puede integrarse en una estructura similar a un exoesqueleto. A su juicio, OpenClaw funciona como un marco en el que la parte física —motores, articulaciones, ruedas y brazos— se comporta como herramientas al servicio de un agente que opera dentro de la computadora. Este enfoque resalta una diferencia clave entre la mera maquinaria y el control inteligente que dirige su funcionamiento.
La reflexión sobre la seguridad llevó a Huang a plantear la necesidad de un “contenedor” para los sistemas agenticos. En una analogía con los primeros días de Internet, cuando un navegador podía entregar software con control directo del hardware, el ejecutivo propuso crear una capa de aislamiento. En ese sentido, mencionó OpenShell como una solución para delimitar y gestionar el comportamiento de los sistemas autónomos, estableciendo un entorno seguro y separado del metal desnudo.
La seguridad comienza por un enfoque de confianza cero: políticas claras, privilegios mínimos y supervisión continua. Huang ejemplificó que, si se solicita a un sistema autónomo que prepare una comida, no sería razonable otorgarle acceso a herramientas peligrosas; basta con permisos mínimos para realizar la tarea. Este marco de operación busca garantizar que, sin importar la complejidad de la tarea, el agente permanezca dentro de límites predefinidos y supervisados.
La idea central es que el desarrollo y la implementación de sistemas autónomos deben ir acompañados de mecanismos de escalamiento y monitorización que permitan desactivar o restringir rápidamente un comportamiento no deseado. En palabras del propio Huang: “Cero confianza, políticas mínimas, monitorización continua, contenidos dentro de un sistema de aislamiento”, para poder desplegar estas tecnologías de forma segura y desbloquear su potencial futuro.
A medida que la robótica humanoide adquiere más protagonismo, la conversación sobre controles, transparencia y fiabilidad se convierte en un componente estratégico para el progreso responsable. Las soluciones como OpenShell y las prácticas de contención y supervisión continua podrían ser la piedra angular para una adopción amplia y segura de sistemas autonómos complejos, permitiendo que la innovación avance sin comprometer la seguridad ni la confianza pública.
from Latest from TechRadar https://ift.tt/QoGJsPq
via IFTTT IA

