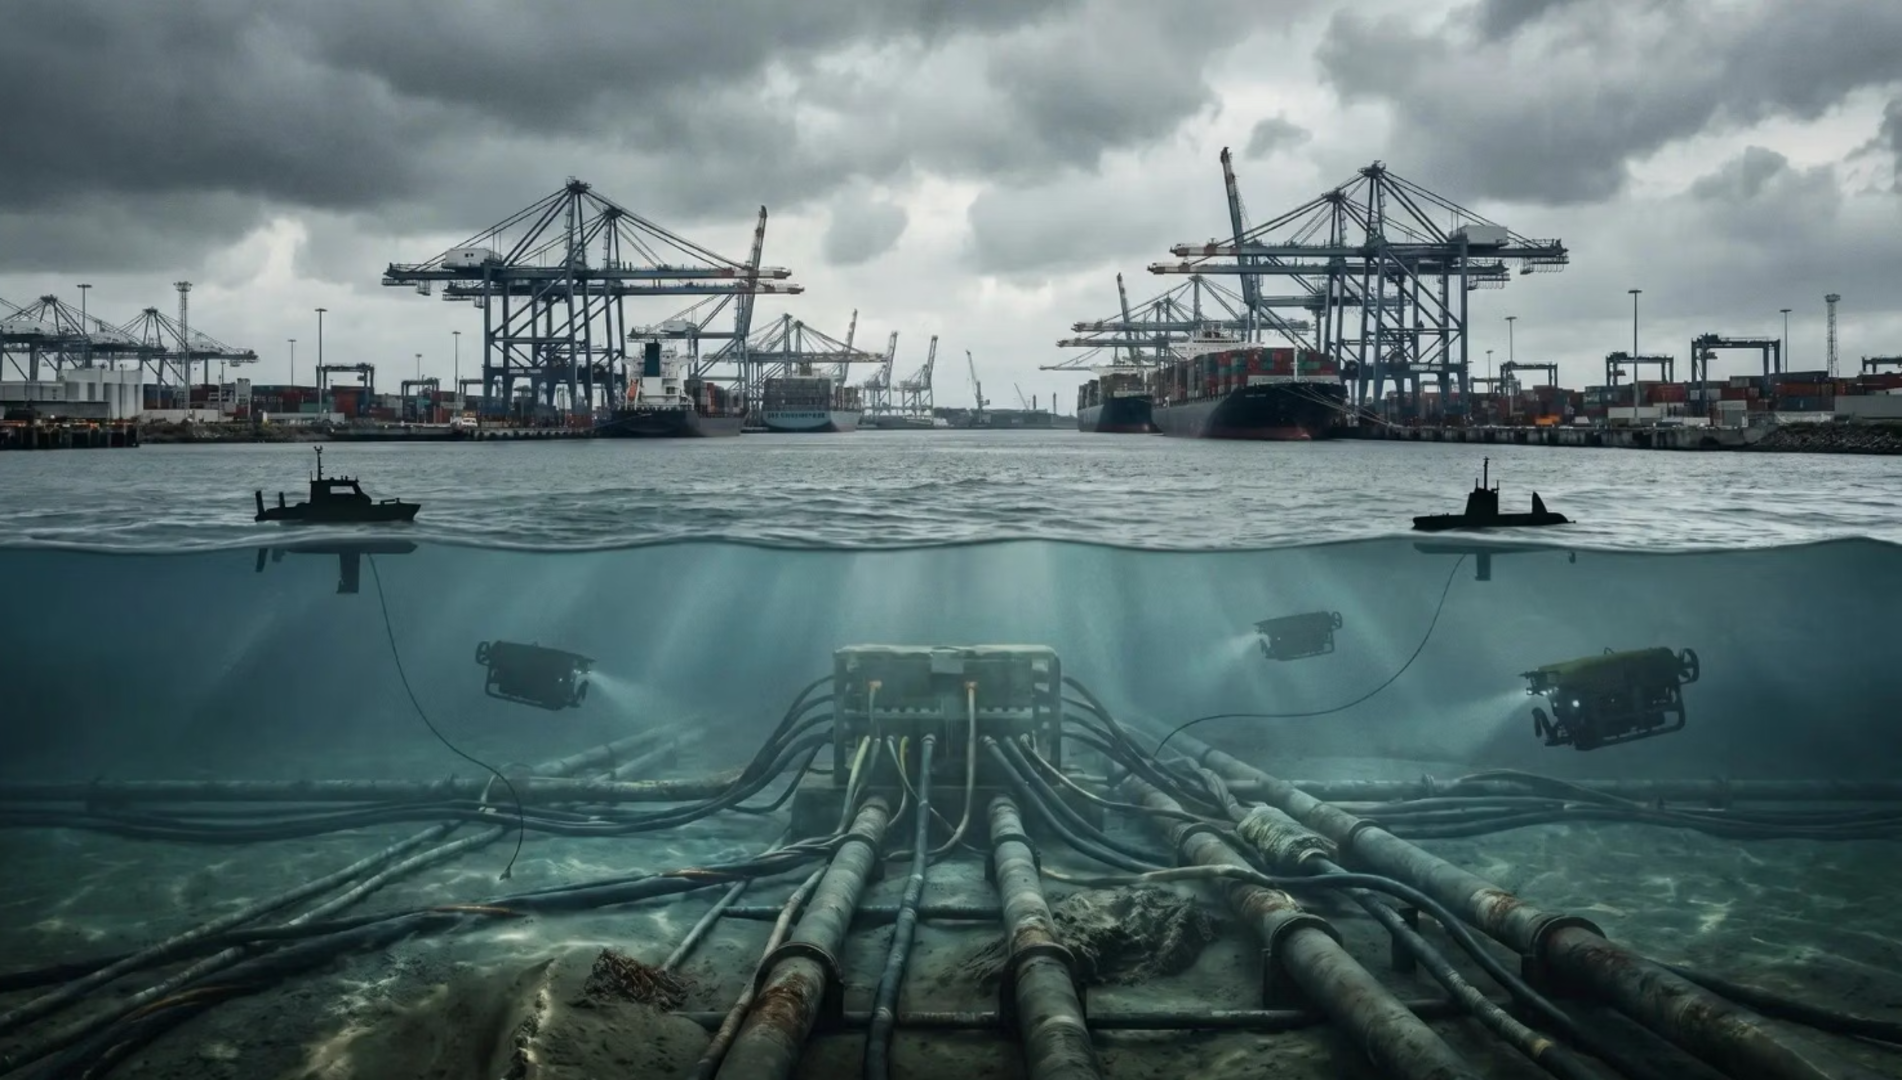
En un panorama donde la seguridad y la continuidad operativa en offshore son prioritarias, Rusia presenta una línea de sistemas robóticos submarinos diseñados para operaciones de petróleo, gas y reparación marítima. Este avance, mostrado en una conferencia en San Petersburgo dedicada a tecnologías para energía, logística y construcción naval, señala una estrategia orientada a la domótica marina y a la reducción de tiempos de respuesta ante incidentes.
Según representantes de USC (United Shipbuilding Corporation), los robots permiten inspecciones y tareas de mantenimiento sin necesidad de movilizar una embarcación convencional, reduciendo significativamente el tiempo de respuesta ante incidencias. En paralelo, la plataforma software unificada que acompaña a estos vehículos promete integrar navegación, recopilación de datos hidrográficos, enlaces de comunicación e inteligencia artificial en un sistema continuo, eliminando la fragmentación típica de herramientas aisladas.
Aceleración de la respuesta frente a la logística tradicional
Las estimaciones de USC señalan que la movilización de una embarcación convencional tras un accidente puede tardar entre 4 y 14 días, dependiendo de condiciones, distancia y disponibilidad. En contraste, un complejo robótico marino residente en las cercanías podría responder en pocas horas. Este beneficio de velocidad se presenta como el eje central de la propuesta: se afirma que podría reducir las pérdidas financieras asociadas al tiempo de inactividad de plataformas de perforación en hasta un 85 %.
Además, se prevé que estos sistemas asuman aproximadamente el 80 % de las tareas de monitoreo rutinario, inspección y reparaciones menores que hoy realizan tripulaciones humanas o buques que deben desplazarse desde puertos lejanos. Al mantener una unidad robótica permanentemente ubicada cerca de la infraestructura offshore, se evita la demora causada por mal tiempo, distancia y conflictos de programación de buques.
Entre las aplicaciones, los robots pueden evaluar la condición de un buque mientras permanece anclado o junto a un muelle, examinando casco, hélice y juego de timón, y transmitiendo en tiempo real las imágenes a un operador humano para una toma de decisiones más rápida. Esto permite a los propietarios de los buques anticipar reparaciones y a los astilleros obtener estimaciones previas sobre el trabajo requerido antes de la llegada a puerto.
La plataforma de software: uniendo navegación, sensores e IA
Más allá de los vehículos submarinos, USC presentó una plataforma de software integrada que actúa como columna vertebral de estas operaciones. Esta solución fusiona navegación, recopilación de datos hidrográficos, enlaces de comunicación y herramientas de IA, creando un sistema continuo en lugar de múltiples herramientas desconectadas.
La compañía también mostró buques no tripulados de superficie destinados a misiones logísticas y levantamientos hidrográficos a lo largo de las costas rusas. Además, se delinearon conceptos para la defensa de aguas portuarias mediante barreras de diques y redes, así como sistemas modulares para trabajos de exploración sísmica. Aunque se adelantó que estos complejos de exploración podrían coordinar grupos de hasta 1.000 dispositivos, no se revelaron detalles de implementación operativa.
El objetivo a largo plazo de USC es llevar estos complejos robóticos a la producción en serie, sosteniendo el control de costos como principio rector de cada nuevo modelo.
Para más información, puede consultarse la referencia inicial en el portal de la empresa y la cobertura relacionada en 1.ru.
from Latest from TechRadar https://ift.tt/6dBR7a8
via IFTTT IA

