
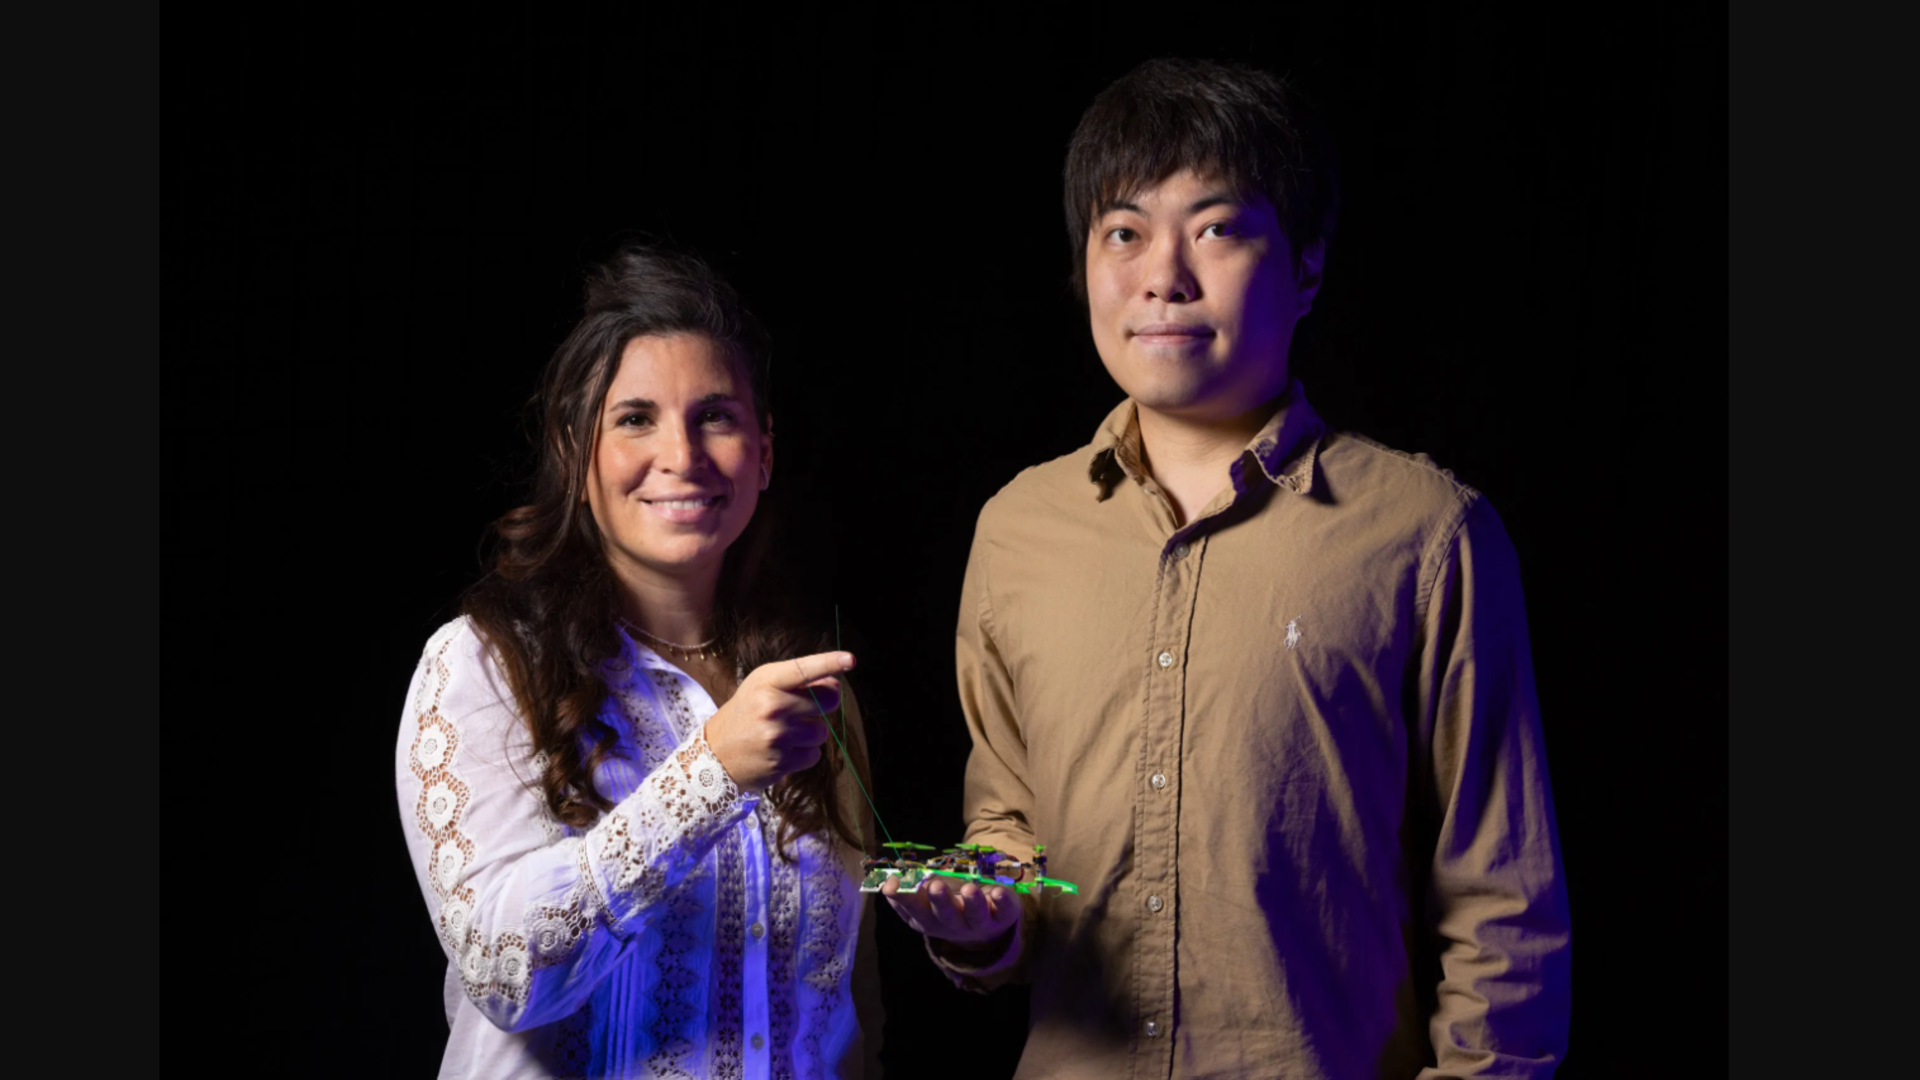
Un equipo de investigación de la Universidad de Tecnología de Delft ha desarrollado un drone diminuto que utiliza bigotes artificiales para navegar donde los sensores convencionales encuentran limitaciones. Este sistema se apoya en el contacto físico en lugar de cámaras o posicionamiento por satélite, permitiendo que la aeronave detecte superficies cercanas a través del tacto.
El objetivo es crear tecnología para drones con un peso inferior a 100 gramos, donde añadir equipamiento de sensores sustancial puede consumir rápidamente la capacidad disponible.
Bigotes diminutos: una nueva forma de percibir el entorno
El dispositivo lleva dos filamentos delgados cerca de su nariz, inclinados hacia arriba y conectados a sensores de presión ubicados debajo. Cuando alguno de los filamentos toca un objeto, los cambios de presión proporcionan información que ayuda a estimar la posición del dron respecto a superficies cercanas.
Esa información permite al dron maniobrar alrededor de obstáculos, mantener contacto con estructuras y construir una representación básica de los espacios circundantes. La aproximación se inspira en roedores y otros mamíferos, que utilizan vellos faciales para moverse por entornos confinados con visibilidad limitada.
“Aquí, buscamos dotar a los drones de una percepción táctil rica —no para manipulación en el aire, sino para un concepto novedoso de navegación táctil”, comentó Salua Hamaza, profesora asociada de Interacción Física Aérea e Inteligencia Incorporada.
El sistema debía ser ligero, procesar rápidamente y consumir poca energía para que la navegación táctil fuera práctica a bordo de aeronaves pequeñas.
El sistema de sensores funciona con apenas 34 KB
Uno de los principales desafíos fue el flujo de aire: el viento puede distorsionar fácilmente las lecturas de los bigotes y confundir los sensores de presión. Para resolverlo, los investigadores desarrollaron un programa de procesamiento ligero que separa en tiempo real la turbulencia de un contacto real con las superficies con precisión de milímetros.
El software completo a bordo ocupa solo 34 kilobytes de memoria, manteniendo los requerimientos computacionales inusualmente bajos para un sistema de detección autónomo. Los enfoques de navegación tradicionales, diseñados para drones más grandes, suelen exigir una potencia de cómputo considerablemente mayor que la que ofrece hoy este sistema compacto de procesamiento de bigotes.
“Queríamos demostrar que el tacto no tiene por qué implicar tamaño o potencia computacional adicionales”, afirmó Chaoxiang Ye, candidato a doctorado e investigador en Deft.
La diminuta escala permite al dron interpretar información ambiental sin depender de procesamiento externo. Aunque este enfoque no es adecuado para los drones más veloces, podría ser de gran valor para unidades de rescate de pequeño tamaño.
Este dispositivo resulta especialmente útil para entornos donde humo, polvo, oscuridad o infraestructuras dañadas podrían interferir con cámaras y otros equipos ópticos.
Una posible aplicación es en edificios colapsados, donde las operaciones de rescate pueden resultar difíciles debido a la inestabilidad y a espacios reducidos, y la percepción aérea regular podría ser poco fiable. Drones pequeños podrían ingresar a espacios restringidos antes que los humanos, recogiendo información sobre estructuras cercanas y posibles rutas mediante contacto físico.
El sistema podría también ofrecer otro método de detección cuando las señales GPS no están disponibles o la información visual es difícil de interpretar.
Fuente: Tom’s Hardware
from Latest from TechRadar https://ift.tt/gdZYycr
via IFTTT IA

